NOAA海洋探査協力研究所が水中システム展示会を開催
ロードアイランド大学(URI)ナラガンセット湾キャンパスに拠点を置く米国海洋大気庁海洋探査協力研究所(NOAA OECI)は、10月に海洋技術企業であるソナーダイン社とヴォイス社を招き、水中システムと自律性に関する展示会を開催した。
この2日間のイベントには、海洋学者、海洋技術者、業界専門家、その他の参加者が集まり、海底技術の進歩に関する知識を共有し、海洋探査とモニタリングの新たな可能性を探った。
ソナーダイン社は、水中追跡、航行、通信、および海底測位のための水中技術を開発しています。ヴォイス社は、水中探査機向けの高解像度水中レーザースキャナー、光学カメラ、およびステレオビジョンシステムを設計・製造しています。今回の展示会では、これらの企業とロードアイランド大学(URI)の研究者が一堂に会し、各社の機器が海洋科学をどのように支え、水中観測への新たなアプローチを可能にしているかが紹介されました。
この展示会は、現場での経験を共有し、新たな機能を実演し、水中システムの進歩が将来の海洋探査をどのように支援できるかを探るためのフォーラムとなった。業界パートナーにとって、こうした交流は研究者のニーズや現場で直面する課題についての貴重な洞察を得る機会にもなる。
深海における持続的な観測
初日は、現場でSonardyne社とVoyis社の技術を使用している研究者による講演が行われ、これらのシステムがどのように研究を前進させているかが紹介された。
ロードアイランド大学海洋学大学院のキャスリーン・ドノヒュー教授は、彼女のチームがソナーダイン社の機器を使用してループ海流からデータを収集・送信した方法について説明した。シグスビー断崖とミシシッピ扇状地周辺での観測地点は、水深約1,800メートルから3,200メートルに及ぶ。
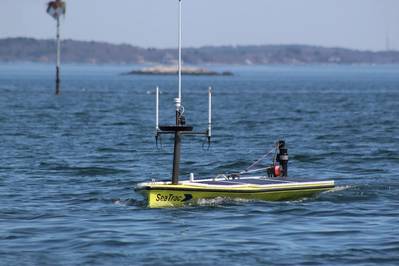
URIグループは、URI CPIES、Sonardyne CPIES、Origin 65などの海底設置型計測機器一式を展開した。Seatrak社の無人水上艇(USV)は、強いループ海流の表面流の中で位置を維持しながら、音響データを収集した。
自律型海底観測の改善
GSOとロードアイランド大学環境生命科学部の兼任教授であるアンドリュー・デイビスは、海底に降下して他の機器では容易に到達できない場所の環境データを収集する回収可能なプラットフォームである、生物実験用自律着陸機(ALBEX)を設計・製作した。
これらの観測機器の展開と回収には、いくつかの課題がある。着陸機は降下中に漂流する可能性があり、輸送時間や天候によって展開の機会が制限される可能性がある。
デイビス氏は、より軽量で適応性の高いプラットフォーム、最新のセンサーパッケージ、簡素化された積載プロセスを特徴とする最新の再設計版ALBEX 2.0について説明した。改良点の一つはリリースシステムで、ソナーダイン社の6Gテクノロジーを採用することで、より正確で信頼性の高い回収を可能にしている。
高解像度画像で難破船を記録する
NOAA OECIの副所長であるジェイソン・フェイ氏は、研究所がNOAAの国立海洋保護区局を支援していることを強調した。2025年には、学生主導のチームがURIの遠隔操作無人探査機(ROV) Rhodyを使用して、オンタリオ湖の17隻の難破船を記録した。
研究チームは、NOAAがこれらの史跡を特定、記録、保存するのを支援するため、超高解像度調査を実施した。ローディ島の画像システムの重要な構成要素は、OECIが同期した高解像度画像を撮影することを可能にしたVoyis Discoveryステレオカメラである。研究者たちは、これらの画像を何千枚も組み合わせることで、センチメートル単位の細部まで写実的なモデルを作成し、将来の研究と保存のためにこれらの水中遺跡の貴重な記録を残した。
テクノロジーをテストする
ロードアイランド大学のナラガンセット湾キャンパスは、展示会の2日目に行われた水中デモンストレーションにとって理想的な場所となった。
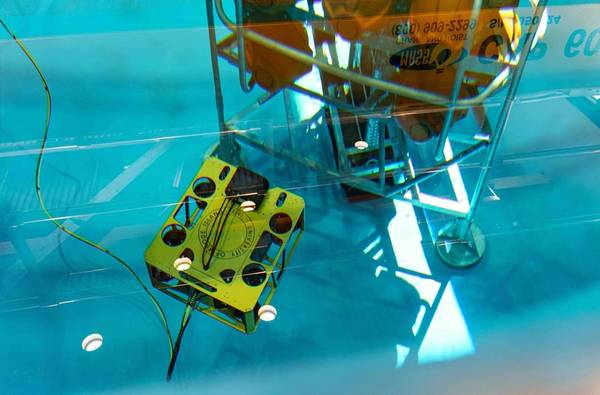
新設された海洋ロボット工学研究所では、ロードアイランド大学(URI)の海洋工学者たちが、同大学の遠隔操作型無人潜水機(ROV)のアクセス性、機動性、そして超高解像度画像の収集能力を実演する間、ALBEXが試験水槽に沈められた。また、別のグループは、キャンパスの桟橋からRhodyが進水した際に、水中システムが実際にどのように動作するのかを間近で観察した。
一方、参加者の一部はGSOの新しい調査船(R/V)ウォーフィッシュに乗り込み、水中技術の実演を海上で見学した。また、他の参加者はGSOインナースペースセンターのミッションコントロールルームから遠隔でその様子を見守った。ソナーダイン社製の音響追跡・測位センサーを搭載した自律型水中ビークルREMUSがナラガンセット湾に展開され、これらのシステムが水中航行、追跡、通信をどのようにサポートするかを実演した。自律型ビークルはGPSの通信範囲外で数時間から数日間運用されることが多いため、位置を特定し、データを水上クルーに送信するために、特殊な音響システムと慣性システムに頼っている。
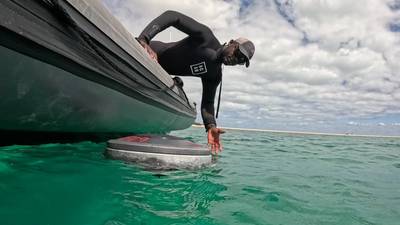
-174654 "図1。Edgetech Burnwire音響解放トランスポンダー(BART)ボードは、1つのピンに最大5つのバーンワイヤ解放コマンド、または4つのバーンワイヤ解放コマンドに加えてコマンドオンとコマンドオフを送信できます。このボードは、マリアナ海溝/チャレンジャー海淵の底でコマンドを確実に受信しています。(写真提供:Edgetech社 ロブ・モリス)")
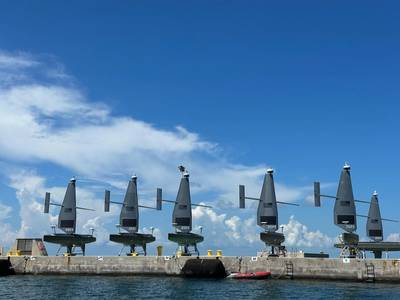
-174463 "海軍海洋局の職員が、北大西洋東部でUSNSモーリーから沿岸戦闘空間探査グライダー10機を発進させる準備を進めている。これは、NAVOCEANOが世界中で50機以上のグライダーを配備するという目標を支援するためである。これらのグライダーは無人潜水艇であり、海洋モデルに組み込まれるデータを収集し、最終的には米海軍の作戦のための水中予測を提供する。(写真提供:海軍海洋局 レベッカ・ショー)")