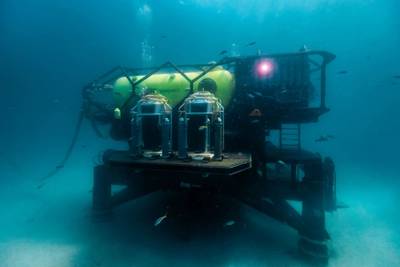
作戦構想からキルチェーンまで:海底支配のアーキテクチャ構築
-174463 "海軍海洋局の職員が、北大西洋東部でUSNSモーリーから沿岸戦闘空間探査グライダー10機を発進させる準備を進めている。これは、NAVOCEANOが世界中で50機以上のグライダーを配備するという目標を支援するためである。これらのグライダーは無人潜水艇であり、海洋モデルに組み込まれるデータを収集し、最終的には米海軍の作戦のための水中予測を提供する。(写真提供:海軍海洋局 レベッカ・ショー)")
アーネスト・ヘミングウェイの小説『日はまた昇る』の中で、マイク・キャンベルは破産への道のりを「徐々に、そして突然」と表現している。
ヘミングウェイは財政難を描写していたのかもしれないが、同じことが水中戦の進化にも言えるだろう。何年も前に始まった広範で先見的な作戦構想(CONOPS)は、ますます高性能化する自律システムの急速な普及へと発展した。そして今、次の段階が始まっている。それは、概念と技術の集合体から、統合された分散型キルチェーンへの移行である。以下の事例は、こうした新たなアーキテクチャが5つの任務セットにおいてどのように連携しうるかを示している。
対潜水艦戦(ASW)
海上哨戒機(MPA)が任務地点に到着する。周辺海域には沿岸戦闘空間センシンググライダー(LBS-G)が点在し、音速プロファイルを特徴づけ、音響探知と位置特定を向上させるための最新の環境データを提供している。10海里離れた場所では、パッシブ音響アレイを曳航する高耐久性XL-AUVが既知の潜水艦航路を哨戒しており、その500メートル下では、海底音響ノードの分散型無線ネットワークが極寒の暗闇の中で音を聞き取っている。接触が探知され、分類される。ネットワークは、周囲の雑音に偽装したバースト音響通信(ACOMMS)を介してデータを送信し、MPAが展開した通信対応ソノブイがそれを受信する。接触を断って浮上するか、ACOMMSを介して送信して対抗探知のリスクを冒す代わりに、XL-AUVは小型AUVを放出し、小型AUVは水面に到達して圧縮された接触報告を水平線の向こうに送る。数分後、MPAは両方の報告を統合して航跡を作成する。その後、MPAは進路を変更し、接触地点を特定するためのソノブイと、攻撃用の軽量魚雷を準備する。
警戒の鍵は持続性であり、これは対潜水艦戦(ASW)において最も顕著に表れる。セルラ・ロボティクス社の燃料電池駆動型自律型水中ビークル(AUV)「ガーディアン」は、航続距離5,000キロメートル、潜水持続時間45日間という性能を備え、ASW監視のための水中「瞬きしない目」となる可能性がある。受動センシングは、システムズ・エンジニアリング&アセスメント(SEA)社の小型KraitArrayによって実現可能だ。これは直径20mm、小型軽量で、無人水中プラットフォームと水上プラットフォームの両方に対応する曳航式ソナーアレイである。環境センシングは、温度、圧力、塩分濃度を測定するセンサーを搭載したテレダイン・マリン社のスロカム・グライダーによって実現可能だ。
ウルトラ・マリタイム社とアンドゥリル・インダストリーズ社は、分散型音響システムの新たな一翼を担う可能性がある。米海軍のLANTERNFISH 2026演習において、ウルトラ・マリタイム社は、自社のパッシブ展開型ソナー「シー・スピア」(アンドゥリル社のシーベッド・セントリー・センサーノードと統合)をアクティブ・ソノブイ「SSQ-125B」と組み合わせ、AUV(自律型水中ビークル)のパッシブ探知とアクティブ位置特定を行った。海軍はまた、通信ゲートウェイとして機能可能なACOMMS対応のSSQ-125プロトタイプも求めている。
ecoSUBu5のような小型自律型水中ビークル(AUV)は、「データバブル」として機能し、高帯域幅のデータを海上と大気の境界を通して密かに輸送することも可能だ。セルラ社とecoSUB社は2022年に、セルラ・ロボティクス社のEnvoy(旧Solus-LR)を母船として使用し、まさにそのような能力を実証した。
 大西洋艦隊潜水艦部隊司令官のリック・セイフ中将は、演習ランタンフィッシュ2026の一環として、リトルクリーク・フォートストーリー統合遠征基地で防衛産業の専門家からブリーフィングを受けた。ランタンフィッシュ演習は、米海軍、AUKUS(米海軍合同潜水艦部隊)、および防衛産業の水中・海底防衛戦(SSW)における相互運用性を向上させることを目的とした能力開発・実証イベントである。(米海軍撮影:一等広報専門官アンダーソン・W・ブランチ)
港湾保安
侵入者検知システムが、交通量の多い海軍港につながる水路内で異常な音響信号を感知する。水中聴音器アレイが経路を確立し、非運動型対UUVシステムが作動して、接近する脅威を無力化・撃破する。AUVが派遣され、疑わしい接近経路に沿った海底の高解像度画像を取得する。オペレーターは、この画像を基準画像と比較する。何らかの変化が生じたため、ROVが調査のために展開される。
港湾セキュリティは、個別の監視および対応システムから、検出・位置特定・分類・無力化を継続的に行うアーキテクチャへと進化している。
Covelya Groupの買収によりKraken Robotics傘下となったForcysは、混雑した港湾環境でダイバー、水中運搬車両、AUVを検知、追跡、分類するように設計された侵入者検知ソナーであるSentinel IDSで検知の問題に対処している。一方、ThayerMahanは、港湾やCUI(重要インフラ)防衛を目的とした、迅速に展開可能な非運動型AUV撃破システムであるSeaGuardを開発した。SeaGuardは、同社の音響監視システムであるShorePicketと組み合わせることができ、ShorePicketは、低プロファイルの直線型ハイドロフォンアレイを使用して、交通量の多い騒がしい環境で音響情報と警告を提供する。
脅威が海底に到達した場合、問題は変化の検出、分類、および無力化へと移行します。Kraken Robotics社の合成開口ソナーは詳細な音響画像を生成でき、Voyis社(現在はKraken Robotics社の一部)の光学システムは識別用の高解像度3次元モデルを作成できます。その後、VideoRay社(AeroVironment社の子会社)のDefender ROVを使用して遠隔起爆装置を設置し、脅威を調査および遠隔無力化することが可能になります。

 ThayerMahan社のSeaGuardは、同社のShorePicketアレイと組み合わせることで、音響情報と警報機能を提供できます。提供:ThayerMahan, Inc.
遠征海上拒否
敵の兵器交戦区域(WEZ)の奥深くにある孤島で、海兵隊の小部隊が攻撃用自律型水中無人機(AUV)の艦隊を戦略的な水路に投入し、敵の水上交通を自律的に攻撃する。約600海里離れた場所では、低姿勢の自律型無人艇が重要な物資と追加の弾薬を積んで接近している。一方、ハイブリッド型の自律型水中・水上無人機(AUSV)が沖合を監視し、海兵隊のオペレーターと海底に潜む機雷に追加の標的データを提供している。
武装した自律型水中ロボット(AUV)のポッドが徘徊するという発想は未来的なものに聞こえるかもしれないが、VATN Systems社のSkelmir S12のようなプラットフォーム(125~200海里の航続距離を持つ群れ制御可能な中型AUV)は、海兵隊の簡素な遠征前進基地(EAB)が、沿岸からすぐの場所に持続的な移動式機雷原を設置することで、海上阻止作戦を実施することを可能にするだろう。
海兵隊への秘密裏の補給は、また別の問題を生み出す。レイダス社のシー・スペクターは、麻薬密輸潜水艇にヒントを得た、ステルス性、長距離航行能力、低姿勢性を備えた自律型船舶(ALPV)という、興味深い解決策を提示している。この船舶は、紛争地域に物資や火力を届けることを目的としている。
洋上での情報収集、警告、標的設定データは、低視認性、長時間のISR(情報収集・監視・偵察)任務向けに設計された、小型の風力・太陽光発電式半潜水プラットフォームであるSubSeaSail HORUSによって提供される可能性がある。
 SubSeaSail社のHORUS。写真提供:SubSeaSail
重要水中インフラ(CUI)防衛
分散型音響センシング(DAS)により、海底ケーブル事業者に警報が発せられる。数百メートル下のケーブル付近で接触が検出されたためだ。常駐型自律型水中ビークル(AUV)が調査に派遣され、テラバイト規模の生データを送信する代わりに、調査データを機上で処理して異常を特定する。圧縮されたACOMMS信号は、通信ゲートウェイとして機能する徘徊型無人水上艇(USV)を介して陸上の事業者に中継され、事業者は発見を確認し、無力化を承認する。水中ビークルは、音響信号によって遠隔操作で起動される統合型無力化モジュールから小型成形炸薬を展開する。
脆弱な海底インフラの防衛はますます注目を集めており、持続的な自律運用によって、CUI(海底インフラ)防衛は定期的な調査任務から継続的な監視へと変革される可能性がある。
LANTERNFISH 2026では、Bedrock Ocean、Integer Technologies、Liquid Roboticsが、AUV、常時ACOMMS、陸上ミッション認識を連携させ、重要な海底インフラの保護に取り組むアーキテクチャを実証しました。3社はそれぞれキルチェーンの重要な要素を提供しています。Bedrockは海底イメージング専用に設計されたモジュール式AUV群、Integer Technologiesはリアルタイムの運用状態と予測デジタルツインを融合させたDIGIT UxVミッション保証ソフトウェア、Liquid Roboticsは水面と海底領域間のゲートウェイとなる高耐久性Wave Glider USVを提供しています。
オーシャニアリング社は、数十年にわたる海底検査および介入の経験をこの問題解決に活かしています。同社の自律型水中ロボット(AUV)「フリーダム」は、オーシャニアリング社の常駐型システム「リバティ」にドッキングしてバッテリーを充電し、データを転送できるため、浮上する必要がありません。また、フリーダム独自のツールインターフェースは、小型の遠隔起爆式爆薬を配備する機雷無力化モジュールなどの作動にも利用できる可能性があります。
 写真提供:Oceaneering
水中攻撃
XL-AUVが係争中の海上交通の要衝に接近する。海底には、敵のパッシブ音響センシングアレイに電力を供給するエネルギー貯蔵庫がある。XL-AUVのペイロードベイ内には、小型の自律型水中ビークルが待機している。これらのビークルの中には、高度な画像ソナーと目標認識ソフトウェアを搭載したものもあれば、高出力の弾頭を搭載したものもある。画像撮影ビークルが放出され、海底の高解像度画像を撮影する。この画像は、搭載された目標認識ソフトウェアによって処理され、エネルギー貯蔵庫の位置が確認される。標的データはXL-AUVに送信され、ペイロードベイから静かに飛び出した攻撃用AUVに渡される。
海底戦はケーブルやパイプラインを中心に展開されることが多いが、今後は無人潜水機(UUV)によるセンサー、エフェクター、エネルギー拠点といった他のインフラへの運動エネルギー攻撃も視野に入れていく可能性がある。アンドゥリル社のDive-XLと同社のCopperheadファミリーAUVを組み合わせた構成は、その可能性を示す好例と言える。Copperheadには、調査任務用のサイドスキャンソナーや、攻撃用の高出力弾頭を搭載できる。
一方、有人潜水艦自体が自律システム母艦へと進化しつつある。今年3月、L3Harris社はDIU(国防情報局)からIver4 900魚雷発射管発射・回収(TTLR)システムの契約を獲得した。このシステムは潜水艦の持つ探知能力を拡張するだけでなく、海底目標に対する精密攻撃も可能にする。
水中戦の進化における次の段階は、新たなプラットフォームの開発よりも、既存のプラットフォーム同士の連携に重点が置かれるかもしれない。自律型水中ロボット(AUV)、無人水上艇(USV)、分散型センサー、高度なペイロード、そして先進的な処理能力は、個々の要素を結びつける役割を果たしている。現在の課題は、これらの要素を海上と空中の境界を越えて、そして水中全体にわたって統合し、分散型の作戦キルチェーンを構築することである。